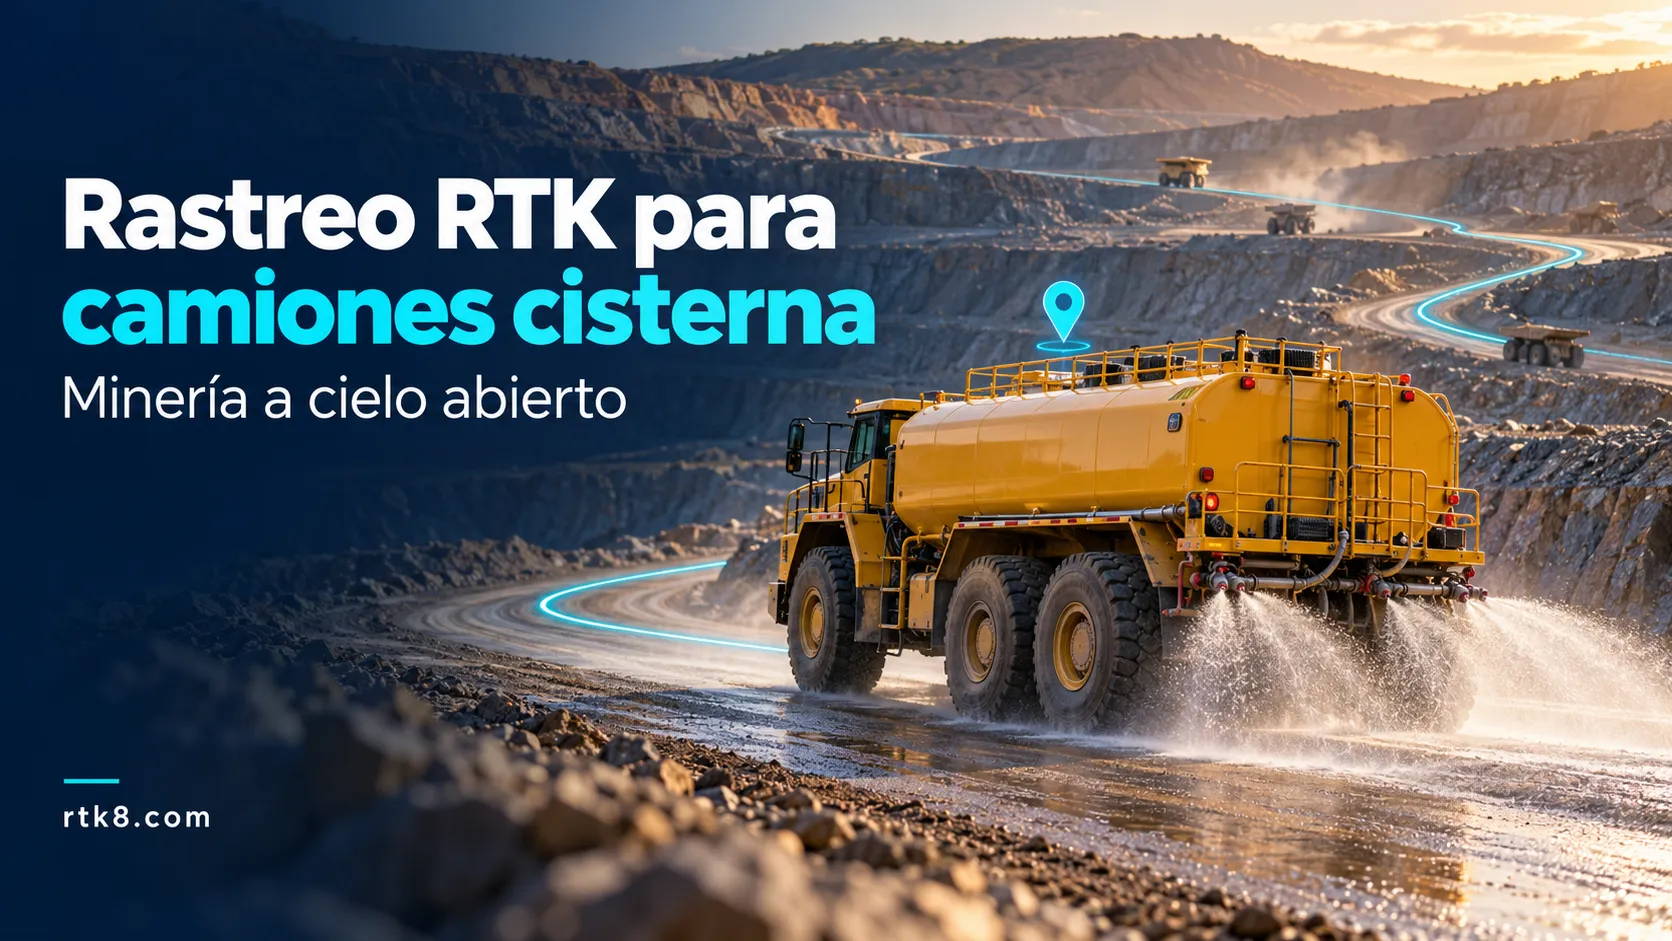
Rastreador RTK para camiones cisterna en minas a cielo abierto
En una mina a cielo abierto, los camiones cisterna recorren vías de transporte, accesos y zonas de carga para realizar tareas de riego y control del polvo. Saber dónde se encuentra cada vehículo es útil, pero la operación también necesita conocer qué recorrido realizó, cuándo pasó por una zona y si el sistema de riego estaba activado.
Un rastreador RTK para camiones cisterna permite desarrollar una solución de seguimiento de alta precisión cuando la recepción GNSS, las correcciones y la instalación cumplen los requisitos del proyecto.
Al combinar la posición con señales del vehículo y sensores compatibles, la plataforma puede ofrecer registros más claros de los desplazamientos y de la actividad de riego.
¿Qué aporta RTK al seguimiento de una cisterna?
En espacios abiertos con vías paralelas o zonas de trabajo cercanas, una posición más precisa puede ayudar a diferenciar recorridos y analizar el paso del vehículo por sectores definidos.
Entre las aplicaciones que pueden evaluarse se encuentran:
- Seguimiento de rutas de riego.
- Registro de entradas y salidas de zonas operativas.
- Comparación entre recorridos previstos y realizados.
- Identificación de paradas en puntos de llenado.
- Revisión de pasadas repetidas por un mismo tramo.
- Coordinación de varias cisternas dentro de una explotación.
La precisión disponible depende del receptor, la antena, las correcciones y las condiciones del entorno. Por ello, el proyecto debe evaluar tanto el error de posición como la continuidad de la solución RTK durante las rutas reales.
La ubicación no demuestra que el vehículo esté regando
Una cisterna puede circular por una vía con la bomba apagada. También puede detenerse mientras mantiene activo algún equipo auxiliar.
Por este motivo, una trayectoria GPS o RTK no debe presentarse automáticamente como una prueba de riego.
Para identificar mejor la actividad, conviene definir qué señales necesita el sistema:
| Dato | Utilidad operativa | Aspecto que debe verificarse |
|---|---|---|
| Posición y hora | Reconstruir el recorrido | Calidad y antigüedad de la posición |
| Estado de la bomba | Identificar una condición de funcionamiento | Origen y significado de la señal |
| Estado de la válvula | Registrar una orden o posición de apertura | Diferenciar orden eléctrica y apertura real |
| Caudal medido | Registrar el paso de agua | Compatibilidad y calibración del caudalímetro |
| Nivel del depósito | Observar cambios en el volumen disponible | Geometría, inclinación y movimiento del líquido |
| Velocidad del vehículo | Analizar el desplazamiento durante la operación | Fuente y frecuencia de actualización |
Estas funciones requieren entradas, sensores e integración específicos. No deben asumirse como prestaciones estándar de cualquier localizador RTK.
Cómo se organiza la solución
Una configuración de proyecto puede incluir un terminal RTK instalado en el vehículo, una antena GNSS externa, una fuente de correcciones y una plataforma de seguimiento.
El terminal obtiene la posición y, si dispone de las interfaces necesarias, recoge las señales del sistema de riego. Después transmite los registros a la plataforma mediante la comunicación disponible.
Es importante separar dos funciones:
Recepción de correcciones: permite al receptor calcular la solución RTK.
Transmisión de telemetría: permite enviar posiciones y estados a la plataforma.
Aunque ambas puedan utilizar conectividad móvil, sus interrupciones tienen consecuencias diferentes. Un fallo en el envío de datos no demuestra por sí solo que el receptor haya perdido las correcciones, ni viceversa.
Elegir las correcciones según la explotación
La selección de la fuente de correcciones debe considerar la cobertura, la extensión del proyecto y la infraestructura disponible.
Una red RTK accesible mediante NTRIP puede evaluarse cuando existe un servicio compatible y conectividad suficiente en las rutas.
Una estación base local puede ser una alternativa para proyectos que necesitan gestionar su propia infraestructura. En ese caso, deben revisarse su emplazamiento, coordenadas de referencia, alimentación, enlace de comunicación y mantenimiento.
Antes de elegir una configuración, compruebe:
- Compatibilidad entre receptor y mensajes de corrección.
- Disponibilidad del servicio en la zona de trabajo.
- Continuidad del enlace durante los recorridos.
- Sistema de coordenadas utilizado por la mina.
- Comportamiento ante una interrupción de correcciones.
- Tiempo de recuperación de la solución fija.
La instalación debe validarse en campo; una prueba estacionaria cerca de la oficina no representa necesariamente el fondo de una explotación.
Instalar la antena pensando en el vehículo completo
Las paredes de la mina, las estructuras metálicas y otros obstáculos pueden afectar la recepción de señales GNSS.
La antena debe colocarse en una ubicación adecuada, con buena visibilidad del cielo y un montaje compatible con las indicaciones del fabricante.
También es necesario definir qué punto del vehículo representa la posición registrada.
La coordenada de la antena no corresponde automáticamente al eje trasero, al centro de la cisterna o a la barra de riego. Si el análisis necesita la trayectoria de otro punto, habrá que considerar las distancias de montaje y, según la aplicación, la orientación e inclinación del vehículo.
Esta diferencia es especialmente relevante en curvas y maniobras.
Mostrar la calidad de la posición en la plataforma
Una plataforma útil debe permitir distinguir los registros de alta precisión de aquellos obtenidos en condiciones degradadas.
Para el proyecto pueden definirse campos como:
| Campo | Finalidad |
|---|---|
| Estado de solución | Diferenciar RTK fijo, flotante y otros modos |
| Hora de la posición | Identificar cuándo se obtuvo el dato |
| Antigüedad de correcciones | Detectar retrasos en la información de referencia |
| Indicadores GNSS disponibles | Apoyar el diagnóstico de recepción |
| Estado de comunicación | Identificar la última conexión con la plataforma |
| Estado de riego | Relacionar el desplazamiento con las señales del equipo |
La disponibilidad y el significado exacto de cada campo dependen del receptor y del protocolo.
Si se pierde la solución fija, el sistema debe conservar esa información. Un recorrido no debería mostrarse íntegramente como centimétrico cuando parte de sus posiciones se obtuvo en otro modo.
Analizar rutas sin confundir paso y cobertura
El seguimiento RTK puede ayudar a comparar recorridos, pero calcular la superficie realmente regada requiere información adicional.
El ancho efectivo de aplicación puede variar con las boquillas, la presión, la configuración del equipo y las condiciones de trabajo. Una línea sobre el mapa no demuestra una distribución uniforme del agua.
Para una primera fase, suele ser más claro separar:
Recorrido del vehículo: dónde circuló la cisterna.
Actividad de riego: cuándo las señales disponibles indicaron funcionamiento.
Volumen aplicado: cantidad registrada por un sistema de medición compatible.
Cobertura estimada: resultado de un modelo de aplicación previamente definido y validado.
Esta separación permite desarrollar informes útiles sin atribuir a los datos más precisión de la que realmente ofrecen.
Realizar un piloto antes de ampliar la flota
El piloto debe incluir recorridos representativos, zonas con obstáculos, puntos de llenado y transiciones entre áreas de cobertura.
Defina los criterios de aceptación antes de iniciar las pruebas:
- Error de posición frente a una referencia adecuada.
- Porcentaje del recorrido con solución RTK fija.
- Duración de las interrupciones.
- Tiempo de recuperación.
- Integridad de los registros enviados.
- Correspondencia entre señales de riego y operación observada.
- Comportamiento tras apagar y reiniciar el vehículo.
Si se requiere almacenamiento local, compruebe también que los registros conservan su hora original y que se recuperan correctamente después de una interrupción de comunicación.
Desarrollo OEM con Jinshengchang
Shenzhen Jinshengchang Technology Co., Ltd. puede evaluar proyectos OEM y ODM que combinen posicionamiento RTK, seguimiento vehicular e integración de sensores.
La configuración final debe acordarse según el vehículo, las interfaces disponibles y los resultados esperados. El alcance puede incluir alimentación, antenas, firmware, formato de datos y conexión con la plataforma del cliente.
Para preparar una propuesta, facilite:
- País y ubicación de la explotación.
- Número y modelos de camiones cisterna.
- Tensión de alimentación del vehículo.
- Mapa de rutas y zonas operativas.
- Cobertura de comunicaciones disponible.
- Fuente de correcciones prevista.
- Señales de bomba, válvula, caudal o nivel disponibles.
- Requisitos de plataforma, API y almacenamiento.
Consulte con Jinshengchang en RTK8 para definir una solución adaptada al proyecto y un plan de validación sobre vehículos reales.
Preguntas frecuentes
¿Un rastreador RTK mide directamente el agua utilizada?
No. Para medir el volumen se necesita un sistema compatible, como un caudalímetro correctamente seleccionado e integrado. La posición indica dónde estaba el vehículo, no cuánta agua aplicó.
¿Funciona dentro de una mina subterránea?
El posicionamiento GNSS RTK necesita recepción de señales de satélite. Las galerías y zonas subterráneas requieren otras tecnologías de localización.
¿Se garantiza precisión centimétrica en todo el recorrido?
No debe asumirse. La disponibilidad de correcciones, los obstáculos, la instalación y el equipo afectan al resultado. La precisión y la continuidad deben verificarse durante el piloto.
¿Puede utilizarse directamente como sistema anticolisión?
El seguimiento de flota por sí solo no constituye un sistema anticolisión validado. Esa aplicación requiere una arquitectura y prestaciones específicas de detección, latencia, integridad y respuesta.