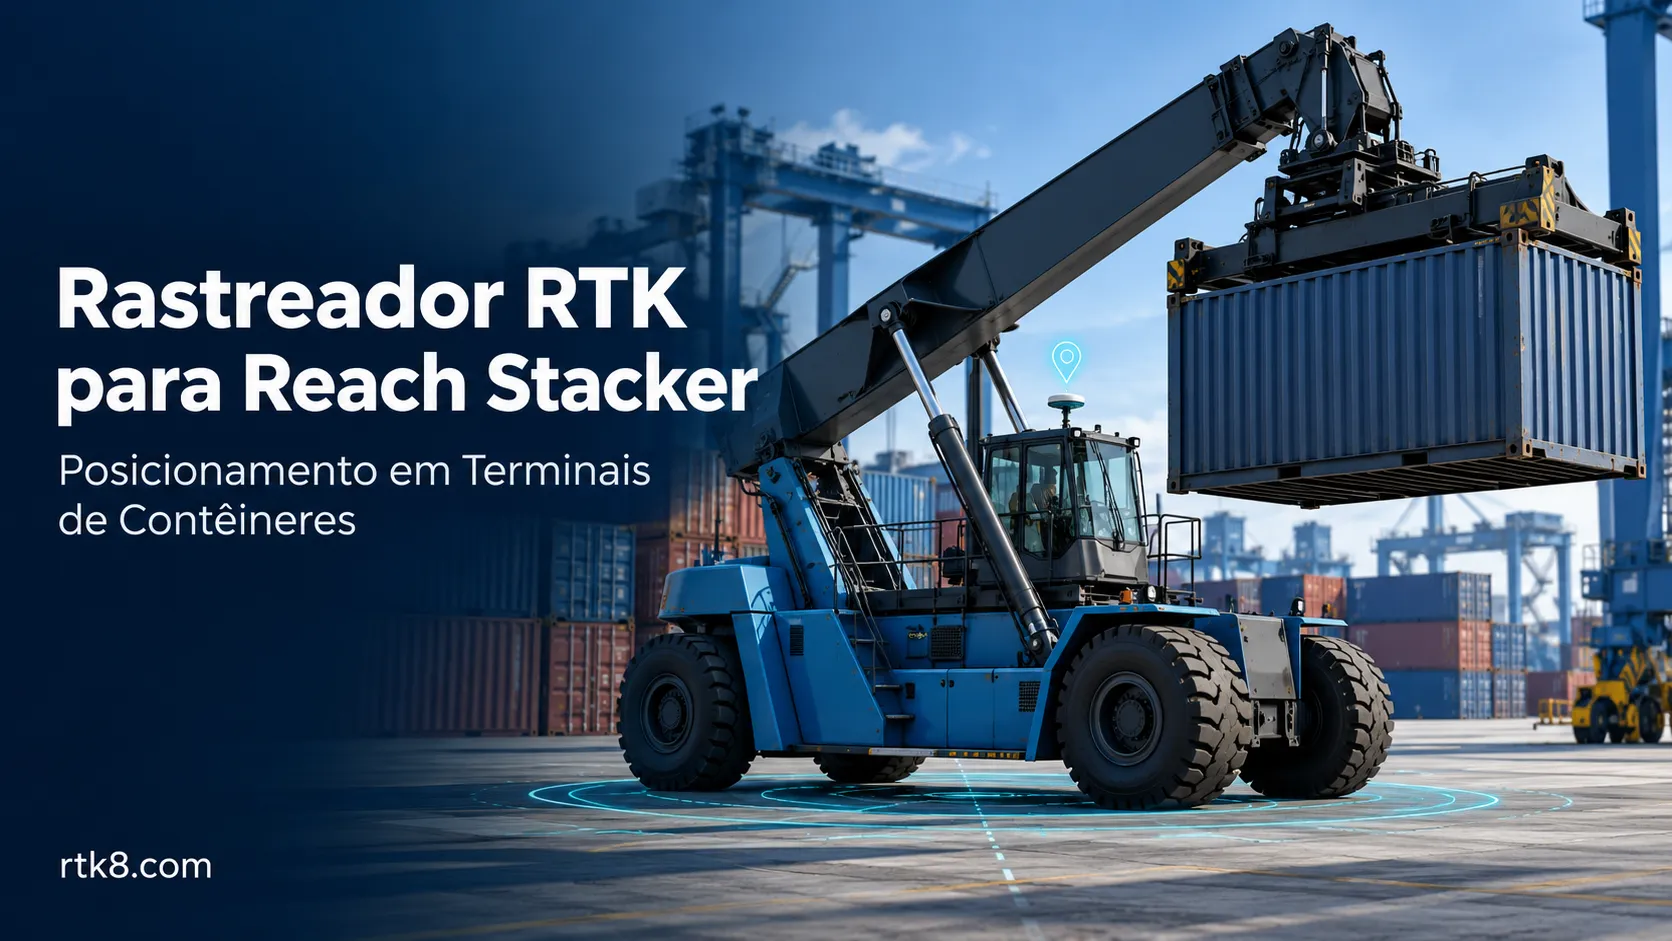
Rastreador RTK para Reach Stacker: Posicionamento em Terminais de Contêineres
Em um terminal de contêineres, saber que uma máquina está dentro do pátio nem sempre é suficiente. A operação pode precisar identificar o corredor utilizado, acompanhar deslocamentos entre blocos e relacionar a movimentação do equipamento com uma ordem de serviço.
Um rastreador RTK para reach stacker pode fornecer dados de posicionamento de alta precisão para esse tipo de integração. O resultado depende do receptor GNSS, das correções disponíveis, da instalação da antena e das condições reais do terminal.
Para fabricantes de equipamentos e integradores, o projeto deve começar pela informação que será utilizada na operação.
Por que utilizar RTK em um reach stacker?
O reach stacker movimenta contêineres entre áreas de armazenamento, caminhões e pontos de transferência. Seu trajeto pode passar por corredores estreitos e regiões próximas a grandes estruturas metálicas.
O posicionamento RTK pode apoiar aplicações como:
- Registro de trajetos entre blocos do terminal.
- Identificação da área em que uma operação ocorreu.
- Análise de deslocamentos e períodos de espera.
- Associação entre equipamento, posição e tarefa.
- Integração com mapas operacionais do pátio.
- Desenvolvimento de funções de orientação, mediante projeto específico.
Fabricantes de tecnologia GNSS, como a Trimble, incluem reach stackers, tratores de terminal e guindastes de pátio entre as aplicações de posicionamento para operações logísticas. Isso demonstra a pertinência da tecnologia, mas não estabelece o desempenho de qualquer dispositivo em qualquer instalação.
Como funciona a solução?
Uma configuração típica reúne um receptor GNSS com capacidade RTK, uma antena adequada, uma fonte de correções e um canal de comunicação com a plataforma.
As correções podem ser fornecidas por uma base local ou por um serviço compatível. Quando o projeto utiliza NTRIP, é necessário verificar a conectividade de dados, o acesso ao serviço e a compatibilidade das mensagens de correção.
O sistema também deve separar duas funções:
| Função | Finalidade |
|---|---|
| Receber correções RTK | Apoiar o cálculo de posicionamento preciso |
| Enviar dados à plataforma | Disponibilizar localização e estado para a operação |
Uma falha no envio à plataforma não significa necessariamente que o receptor deixou de calcular posições. Da mesma forma, um equipamento conectado pode estar transmitindo uma solução sem RTK fixo.
Contêineres e estruturas metálicas exigem testes reais
Um terminal apresenta condições diferentes de um campo aberto.
Pilhas de contêineres, guindastes e estruturas elevadas podem bloquear sinais ou produzir reflexões. Esse efeito, conhecido como multipercurso, precisa ser considerado na seleção do receptor e no posicionamento da antena.
A Septentrio destaca esses desafios em aplicações portuárias e descreve o uso de GNSS combinado com sensores inerciais para apoiar a continuidade do posicionamento durante interrupções curtas. Esse recurso depende de hardware, integração e configuração específicos.
Por isso, o teste deve incluir corredores com diferentes alturas de empilhamento, áreas de carga e descarga e trechos próximos às estruturas que fazem parte da rotina.
Uma demonstração em uma área aberta não substitui essa avaliação.
A posição da antena não é a posição do contêiner
Este é um ponto importante para o projeto.
O receptor informa a posição associada à antena GNSS. Se ela estiver sobre a cabine, essa coordenada representa um ponto diferente do centro do equipamento, do spreader ou do contêiner movimentado.
Para calcular a posição de outro ponto da máquina, pode ser necessário considerar:
- Distância entre a antena e o ponto de referência.
- Orientação do veículo.
- Inclinação da estrutura.
- Posição e extensão da lança.
- Geometria do mecanismo de movimentação.
Uma antena instalada na cabine, por si só, não identifica automaticamente a posição final do contêiner em uma pilha.
Se a aplicação exige esse resultado, inclua sensores e modelos geométricos compatíveis no escopo de integração.
Definir se o projeto precisa de orientação
Localização e orientação são informações diferentes.
Um histórico de posições pode indicar a direção do deslocamento quando há movimento suficiente, mas isso não equivale a uma medição confiável da orientação da máquina parada.
Se a operação exige orientação em baixa velocidade ou durante paradas, avalie uma configuração projetada para essa finalidade, como GNSS de duas antenas ou integração inercial adequada.
A escolha deve considerar os requisitos do sistema e a possibilidade de instalação no equipamento.
Monitorar a qualidade junto com as coordenadas
A plataforma não deve apresentar todas as posições como se tivessem a mesma confiabilidade.
Solicite que a integração disponibilize os campos suportados pelo receptor, com interpretação documentada.
| Informação | Utilidade operacional |
|---|---|
| Estado da solução | Distinguir RTK fixo, flutuante e outros modos |
| Horário da posição | Identificar dados antigos |
| Idade das correções | Acompanhar a atualidade dos dados de correção |
| Estimativa de precisão | Apoiar a avaliação da qualidade reportada |
| Número de satélites utilizados | Auxiliar o diagnóstico |
| Estado da comunicação | Identificar atrasos ou interrupções no envio |
O estado RTK fixo é relevante, mas não substitui a validação contra uma referência adequada.
A documentação técnica da Septentrio também ressalta que obter e manter RTK fixo depende da qualidade dos sinais, das correções e da robustez do receptor diante de obstruções e interferências.
Integrar com o sistema de gestão do terminal
Uma posição precisa ganha valor quando está ligada ao equipamento correto e ao processo operacional.
Para integração com um TOS, sistema de gestão de terminal, defina os identificadores e eventos necessários antes de desenvolver a interface.
Um registro pode incluir:
- Identificador do reach stacker.
- Data e hora da medição.
- Coordenadas e sistema de referência.
- Estado da solução RTK.
- Velocidade e orientação, quando disponíveis.
- Identificador da tarefa.
- Estado operacional obtido de uma interface compatível.
A identificação do contêiner e a confirmação de uma movimentação precisam de uma fonte própria, como o sistema de tarefas ou outro método validado. A proximidade entre a máquina e uma posição no mapa não comprova, sozinha, que um contêiner foi coletado ou depositado.
Também é necessário alinhar o mapa do terminal com o sistema de coordenadas utilizado. Um deslocamento no mapa pode comprometer a classificação por corredor, mesmo quando o receptor apresenta boa repetibilidade.
Escolher hardware adequado ao ambiente
Um rastreador RTK para reach stacker deve ser avaliado como parte de uma instalação industrial.
Verifique a compatibilidade elétrica, a proteção dos conectores, a fixação da antena e as condições de temperatura, vibração, poeira e água.
As interfaces devem acompanhar a arquitetura do equipamento. Comunicação serial, CAN, Ethernet e conectividade celular são opções a avaliar, conforme o hardware selecionado e os dados disponíveis.
A presença de uma interface CAN não garante acesso a todos os parâmetros da máquina. É necessário confirmar protocolos, permissões e mensagens compatíveis com o modelo específico.
Validar o desempenho antes de ampliar a implantação
O piloto deve reproduzir percursos e operações reais.
Compare os resultados com uma referência de precisão adequada e registre:
- Erro de posicionamento nos trechos definidos.
- Percentual de tempo em RTK fixo.
- Duração das interrupções.
- Tempo de recuperação após obstruções.
- Atraso entre medição e exibição na plataforma.
- Comportamento em baixa velocidade e em marcha a ré.
- Funcionamento quando as correções ficam indisponíveis.
Defina critérios de aceitação por aplicação. Um sistema para análise de trajetos pode ter requisitos diferentes de uma função de orientação da máquina.
Aplicações de controle automático ou prevenção de colisões exigem uma arquitetura específica; não devem ser presumidas a partir de um dispositivo de rastreamento.
Desenvolvimento OEM/ODM com a Jinshengchang
A Shenzhen Jinshengchang Technology Co., Ltd. pode avaliar projetos de terminais RTK e integração para equipamentos industriais.
Para preparar uma proposta, envie o modelo do reach stacker, país de operação, alimentação disponível, fotografias dos pontos de instalação e descrição do sistema que receberá os dados.
Informe também a fonte de correções, frequência de atualização, interfaces necessárias e critérios de desempenho.
O escopo OEM/ODM pode contemplar avaliação de hardware, firmware, protocolo de comunicação, gabinete e integração com a plataforma. A disponibilidade de cada função deve ser confirmada na especificação aprovada do projeto.
Perguntas frequentes
O RTK funciona entre pilhas de contêineres?
Pode funcionar, mas a disponibilidade e a precisão variam conforme a geometria do local, obstruções, reflexões e instalação. O desempenho deve ser medido nos corredores reais.
É obrigatório instalar uma base no terminal?
Não necessariamente. Um serviço de correções compatível pode ser utilizado quando atende aos requisitos de cobertura, conectividade e desempenho. Uma base local é outra alternativa a avaliar.
O rastreador identifica a posição exata do contêiner?
Ele informa inicialmente a posição da antena. Determinar a posição do contêiner pode exigir dados adicionais da máquina e integração com o processo de movimentação.
É possível utilizar o sistema somente para monitoramento?
Sim. O projeto pode concentrar-se em localização, histórico e análise operacional, com requisitos definidos para essas funções.